情報提供:
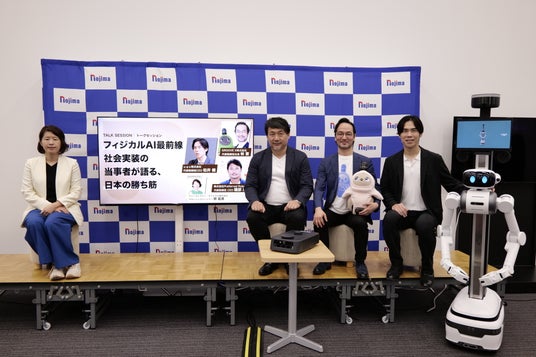
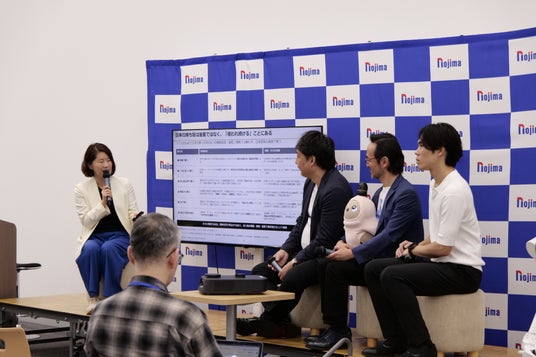
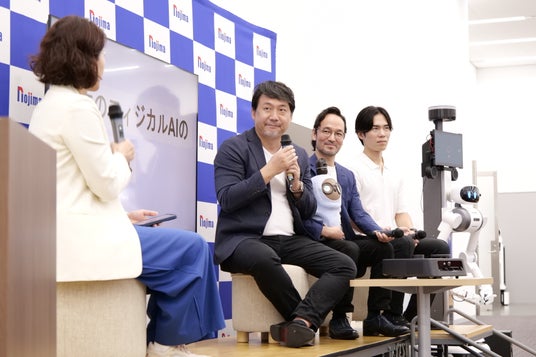
ロボットベンチャーのGROOVE X株式会社(本社:東京都中央区日本橋、代表取締役:林 要、以下「GROOVE X」)は、2026年10月20日(火)にMIRAI ROBO SQUARE(ミライロボスクエア)にて、日本のフィジカルAIの勝ち筋をテーマに、メディア向けラウンドテーブルを開催しました。株式会社Preferred Robotics 代表取締役CEOの礒部 達氏、ugo株式会社 代表取締役CEOの松井 健氏、GROOVE X 代表取締役の林 要が登壇し、ファーストライト・キャピタル株式会社 マネージングパートナーの頼 嘉満氏をモデレーターに、ロボットの社会実装を進めてきた各社の経験をもとに、日本の強みや、事業として普及・定着させるための課題について議論しました。
■セッション1|礒部 達氏(株式会社Preferred Robotics 代表取締役CEO)
ロボットのライバルは、ロボットではない
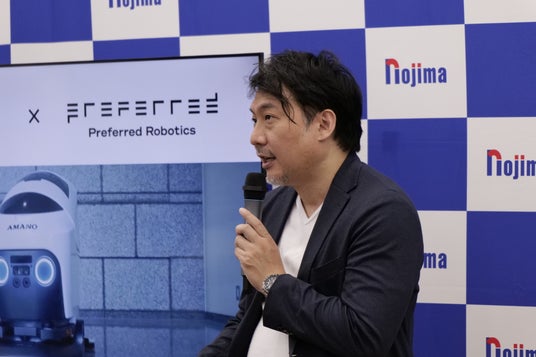
ロボットの社会実装について、礒部氏は、自律搬送ロボット「カチャカ」を工場や物流ではなく家庭へ導入する際、多様な住環境に対応するためのデータ収集・学習に加え、購入時の競争相手という面でも難しさがあったと説明。「ご家庭では『新しいスマートフォンを買いたい』『子どもの留学費用がある』といったものと比べられます。ロボット同士で勝負するというより、ロボット以外のさまざまなものがライバルでした。」と振り返りました。また、家庭とBtoBの両方のロボット開発を経験したからこそ見える、ロボットが実装される/されないの分かれ目について「お客様のテクノロジーに対する親和性や姿勢」と指摘しました。
家庭の「狭さ」と「使いやすさ」が、工場でも強みに
家庭で得た知見が業務用の「カチャカプロ」などBtoBの現場でも活きているとし、「日本の工場は面積あたりの生産性を突き詰めているため、実は狭い場所が多い。家庭の複雑で狭い環境で磨き込んだ技術が、そのまま役に立ちました」と説明しました。また、スマートフォンで簡単に設定できる使いやすさも、BtoBでの活用につながっていると紹介しました。
人間のように「空気を読んで動く」ロボットへ
最後に、Preferred Networksと共同で、経済産業省・NEDOのGENIACにおいて開発を進める移動ロボットのための基盤モデルを紹介しました。ロボット自身が予め周囲の状況を判断できるようにすることで、導入時の初期設定にかかる時間や手間を不要にすることを目指していると説明。「人間のように空気を読んで動けるよう、さまざまな現場でデータを集め、ロボットをもっと賢く、もっと使いやすくしていきます」と締めくくりました。
■セッション2|松井 健氏(ugo株式会社 代表取締役CEO)
社会実装の鍵は、
現場で回し続ける「学習サイクル」
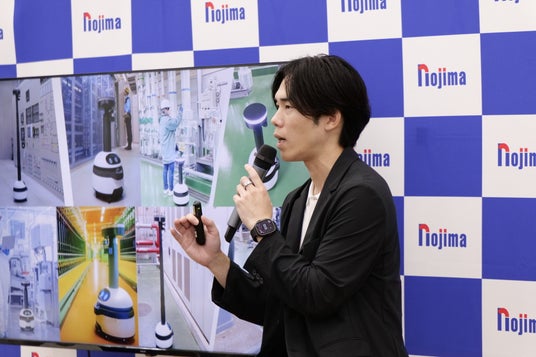
セッション2に登壇した松井氏は、警備・点検ロボットの開発・運用経験を踏まえ、フィジカルAIの社会実装には、データ収集、モデル開発、現場運用、フィードバック・改善という継続的な学習サイクルの構築が重要だと指摘しました。自社で設計・生産からサポート・修理までを担い、故障しやすい箇所などを日々の改善につなげていると説明しました。
「ロボットでロボットをつくる」未来へ
こうした学習サイクルの構築を支援するのが、ロボット・データ・AIをつなぐ「ugo Physical AI Fabric」です。
データ収集の手段や、モデル開発のノウハウを提供し、開発から現場への適用を支援します。また、セミヒューマノイド「ugo Nova」を紹介し、製造業や物流倉庫での活用を目指していると説明しました。将来的には「ugoでugoをつくる」ことを目指し、ロボットの組み立てに必要な繊細な動作のデータ収集や、ロボット基盤モデルの開発に挑戦していると語りました。
単純な自動化はゴールではない―「Qoπ(Quality of Physical AI)」
さらに松井氏は、「単純な自動化がゴールではない」と指摘しました。タスクができるかだけでなく、自動化した結果が人や周囲の環境、後工程に与える影響まで捉える「Qoπ」を提言しました。「結果の質」「扱いの質」「関わり方の質」「後工程への引き渡しの質」を挙げ、これらを高めるためのKPIを設定し、データ収集、モデルの学習、現場への適用の各段階で、意識的に質を作り込む必要があると強調しました。
■セッション3|林 要(GROOVE X株式会社 代表取締役)
フィジカルAIは「仕事をする」だけでなく、
「関係をつくる」存在へ
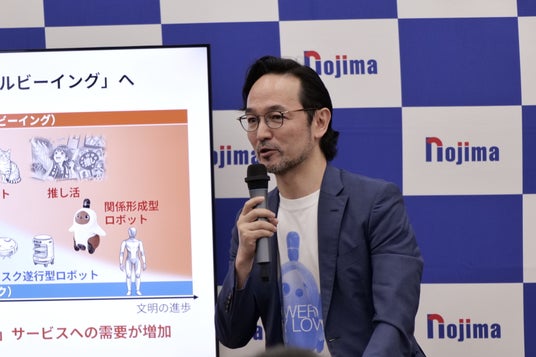
セッション3に登壇した林は、フィジカルAIには、人の代わりに仕事をする「タスク遂行型」と、人との信頼関係を築く「関係形成型(Relational Physical AI)」という2つの領域があると説明しました。犬や猫との関係を例に、作業の役に立つことだけでなく、目を合わせるなど、身体を通じたやり取りにも価値があると指摘しました。タスクの自動化によって、生きるために必要な作業に費やす時間が減るほど、自己実現や、よりよく生きるための時間が広がり、関係形成型の重要性も高まるとの見方を示しました。
ロボットを「友達」にする日本の強みを、産業の競争力へ
林は、日本ではロボットを友達として描く物語が親しまれてきたことに触れ、人とロボットの共生を受け入れる土壌があると説明しました。一方、早くから人型ロボットを開発してきた日本が、取り組みを継続できず、その先行を現在の競争力につなげられなかったことに言及。関係形成型でも同じ歴史を繰り返さないよう、日本が先行して取り組んできた領域を育てていく必要があると訴えました。
あえて「言葉を使わない」―関係を育てるロボットの設計
また、『LOVOT』があえて言葉を使わない設計であることを紹介しました。関係形成型の価値は、タスク遂行型のように作業時間やコストだけでは測りにくく、人との関係を時間をかけて育てていく点にあると説明。見た目のかわいさだけではなく、身体を通じた継続的なやり取りによって、関係を築くことの重要性を語りました。
■クロストーク|モデレーター:頼 嘉満氏(ファーストライト・キャピタル株式会社 マネージングパートナー)
3社のセッションを受け、頼氏のモデレートのもと、4つのテーマで議論が交わされました。
テーマ1|世界の動向をどう見るか
頼氏:「米中主導の投資加速に対し、日本はいかに挑むべきか」
「米中を中心にフィジカルAIへの投資が加速するなか、日本はどこで戦うべきか」と問いかけました。グローバル市場では膨大な資金がヒューマノイドや基盤モデルに投入されていますが、実際の現場における作業完成度(100%の遂行力)はいまだどの国も未達成であり、勝敗が決していないオープンな領域であると指摘します。
松井氏:AIモデル先行から「エコシステム分化」と「データフライホイール」の時代へ
米中では研究投資やモデル開発が先行していますが、今後は自動車産業のように保険・中古市場・システムインテグレーション(SI)など、多様なエコシステムへ分化していくと分析。従来のルールベースや単なる学習を超え、文脈を理解して行動に変換するフィジカルAIへの進化が進む中、現場でデータを集めて精度を上げる「データフライホイール」の構築が議論の中心になっていると語りました。
礒部氏:ヒューマノイドに限らない柔軟なフォーム選択と、国内投資循環の重要性
海外のビッグテックであっても市場予測を外すことは少なくなく、ヒューマノイドに限らず現場の目的に合ったフォームを選ぶ姿勢が重要だと指摘。あわせて、国内でも投資が循環し、国産技術とノウハウが育つ仕組みが必要だと訴えました。
林:「タスク遂行型」の先の「関係形成型」と、米中のリスクテイクエコシステム
米中は現在、生産性を上げる「タスク遂行型」AIに集中投資していますが、その先には必ず「関係形成型(メンタルサポート・信頼構築)」の領域に進出してくると予測。米中は投資家がリスクを取り、多くの失敗を許容しながら国全体で人材を育てるエコシステムを持っている点に言及しました。
テーマ2|日本ならではの強みとアプローチ:現場起点・おもてなし・尖った専門性
頼氏:「日本独自の文化やニーズから生まれる
グローバルな強みとは」
松井氏:キャラクターIP化と「所作・おもてなし」によるデータ差別化
丸みを帯びた親しみやすいデザインによるロボットのキャラクターIP化(親和性獲得)や、日本人の丁寧な所作・おもてなしの動きから取得される高品質なデータは、フィジカルAIのモデル開発において大きな差別化要素になると語りました。
礒部氏:「現場起点・実用本位」の設計
人間の身体制約(肘の位置や手首の可動域など)に縛られず、腕を増やす・搬送と作業を分離するなど、現場が求める目的に合わせた柔軟なフォーム(実効的なハード設計)を選択することが日本の強みになると強調しました。
林:複雑な課題に挑む「尖った専門性」と市場の継続的開拓
単一の食材から多様な専門店を生み出す日本の食文化(麺類など)を引き合いに出し、複雑な現場課題に対して独自の「尖った専門性」を発揮し、粘り強く市場を開拓し続ける姿勢こそが日本独自の価値軸になると語りました。
テーマ3|グローバル競合・価格競争への対抗策:チューニング・SI力・極めた価値
頼氏:米中の巨大資本や価格競争に対し、いかに付加価値を生み出すか
松井氏:共通ベースモデルのチューニングと、大企業ネットワークを活用した横展開
将来的に共通の基盤モデルが普及することを見据え、特定の現場業務に合わせたチューニング技術で差別化を図ることを提示。また、日本の製造業等が世界中に持つ工場・拠点ネットワークを活用し、システムをグローバルに横展開していく戦略を挙げました
礒部氏:手厚いサポート・保守体制による信頼獲得と市場拡大
短・中期においては、機器本体の価格だけでなく現場への適合性や手厚いサポート・保守体制が圧倒的な競争力になると説明。
林:価格競争を避ける「極めた価値」と愛着・信頼を生む「内部状態モデル」
ロボット事業において価格競争に巻き込まれないためには、領域を極めた価値提供が不可欠であると提示。作業の効率化・代替にとどまらず、人と持続的な愛着や信頼関係を育むための「内部状態モデル」を構築することの重要性を語りました。
テーマ4|日本におけるフィジカルAI社会実装の未来と勝ち筋
頼氏:日本の国力維持と社会実装の推進に向け、今何を決断すべきか
礒部氏:多様なアプローチへの挑戦と、国内資金循環による国産技術の育成
海外のトレンドを踏まえつつも特定の形態に限定せず多様なアプローチに挑戦すると同時に、国内で投資が循環し、国産技術と知見が育つ仕組みを整える大局的な視点が不可欠であると提言しました。
林:「関係形成型」の到来を見据えた先行投資とリスクテイクの容認
将来必ず訪れる「関係形成型フィジカルAI」の潮流に備え、失敗を恐れず挑戦するリスク投資エコシステムを日本国内に醸成し、国全体で人材とノウハウを蓄積していく必要があると強調しました。
松井氏:「協調領域」でのノウハウ共有と、国民全体のテクノロジー受容
一社単独ではなく企業間で協力すべき「協調領域」でノウハウをシェアして実装を加速させる重要性を指摘。労働力不足を乗り越えるため、社会全体が自らテクノロジーを受け入れて価値を創造する意識改革の必要性を訴えました。
総括:ロボットがロボットを作る時代へ、ワンジャパンで挑む未来
最後に頼氏は「フィジカルAIの社会実装は泥臭い現場の積み重ねであり、大企業やメディアがスタートアップと共にリスクを取って日本ならではの『ワンジャパン』のエコシステムを育てていくべきだ」と議論を締めくくりました。
■登壇者・モデレータープロフィール
礒部 達 氏 Toru Isobe株式会社Preferred Robotics 代表取締役CEO
2003年、京都大学大学院工学研究科 機械工学専攻修士課程修了。 三菱重工で液晶ガラス基板真空搬送ロボット開発、トヨタ自動車で生活支援ロボットHSRの開発などを手がける。 2019年に株式会社Preferred Networksに入社し、ロボットプロジェクトのビジネス開発およびエンジニアリングに従事。 2021年11月より会社分割の形でPreferred Roboticsを設立。
松井 健 氏 Ken Matsuiugo株式会社 代表取締役CEO
2006年からIT・IoT分野で複数の企業を創業。スマホアプリやIoTデバイスの開発・量産を手がけた後、2018年にugo株式会社を設立。ロボット大賞、インフラメンテナンス大賞 総務大臣賞を受賞し、経済産業省「J-Startup」にも選定。2026年9月にはフィジカルAI向けロボット「ugo Nova」を発表し、日本のフィジカルAI・ロボティクス市場を牽引している。
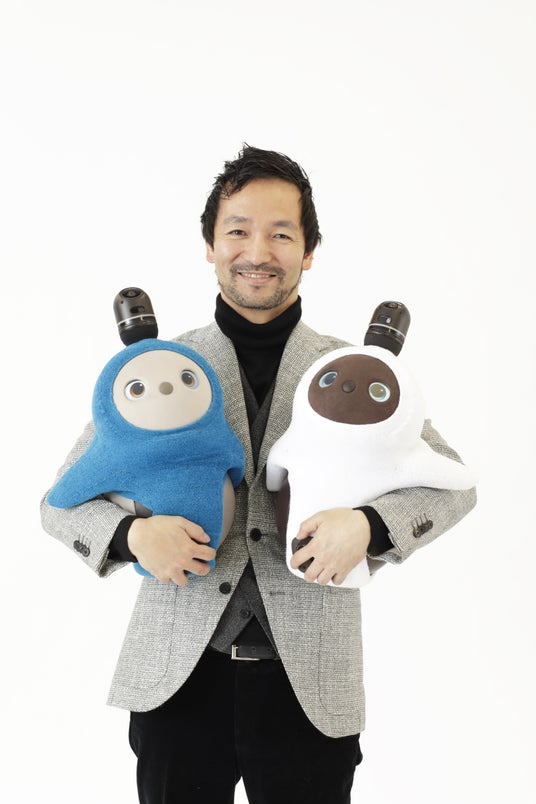
林 要 Kaname Hayashi
GROOVE X株式会社 代表取締役
家族型ロボット『LOVOT』の開発・社会実装を推進。今回のラウンドテーブルでは、フィジカルAIには「タスク遂行型」と並び、人との継続的な関係を価値とする「関係形成型(Relational Physical AI)」という評価軸があることを提示します。
頼 嘉満 氏 Chiamin Laファーストライト・キャピタル株式会社 マネージングパートナー
ベンチャーキャピタリスト|『60分でわかる! フィジカルAI 最前線』著者|NewsPicks「電脈イースト」MC|JVCA理事
日米欧中での事業経験を活かし、フィジカルAI領域への投資を牽引。著書や番組を通じ、社会実装の最前線を発信。
特集

最新ニュース
食べる
見る・遊ぶ
学ぶ・知る
買う
暮らす・働く
みん経トピックス
プレスリリース